

福州某水电站洪水后库区淤积测量:中海达无人船多波束应用
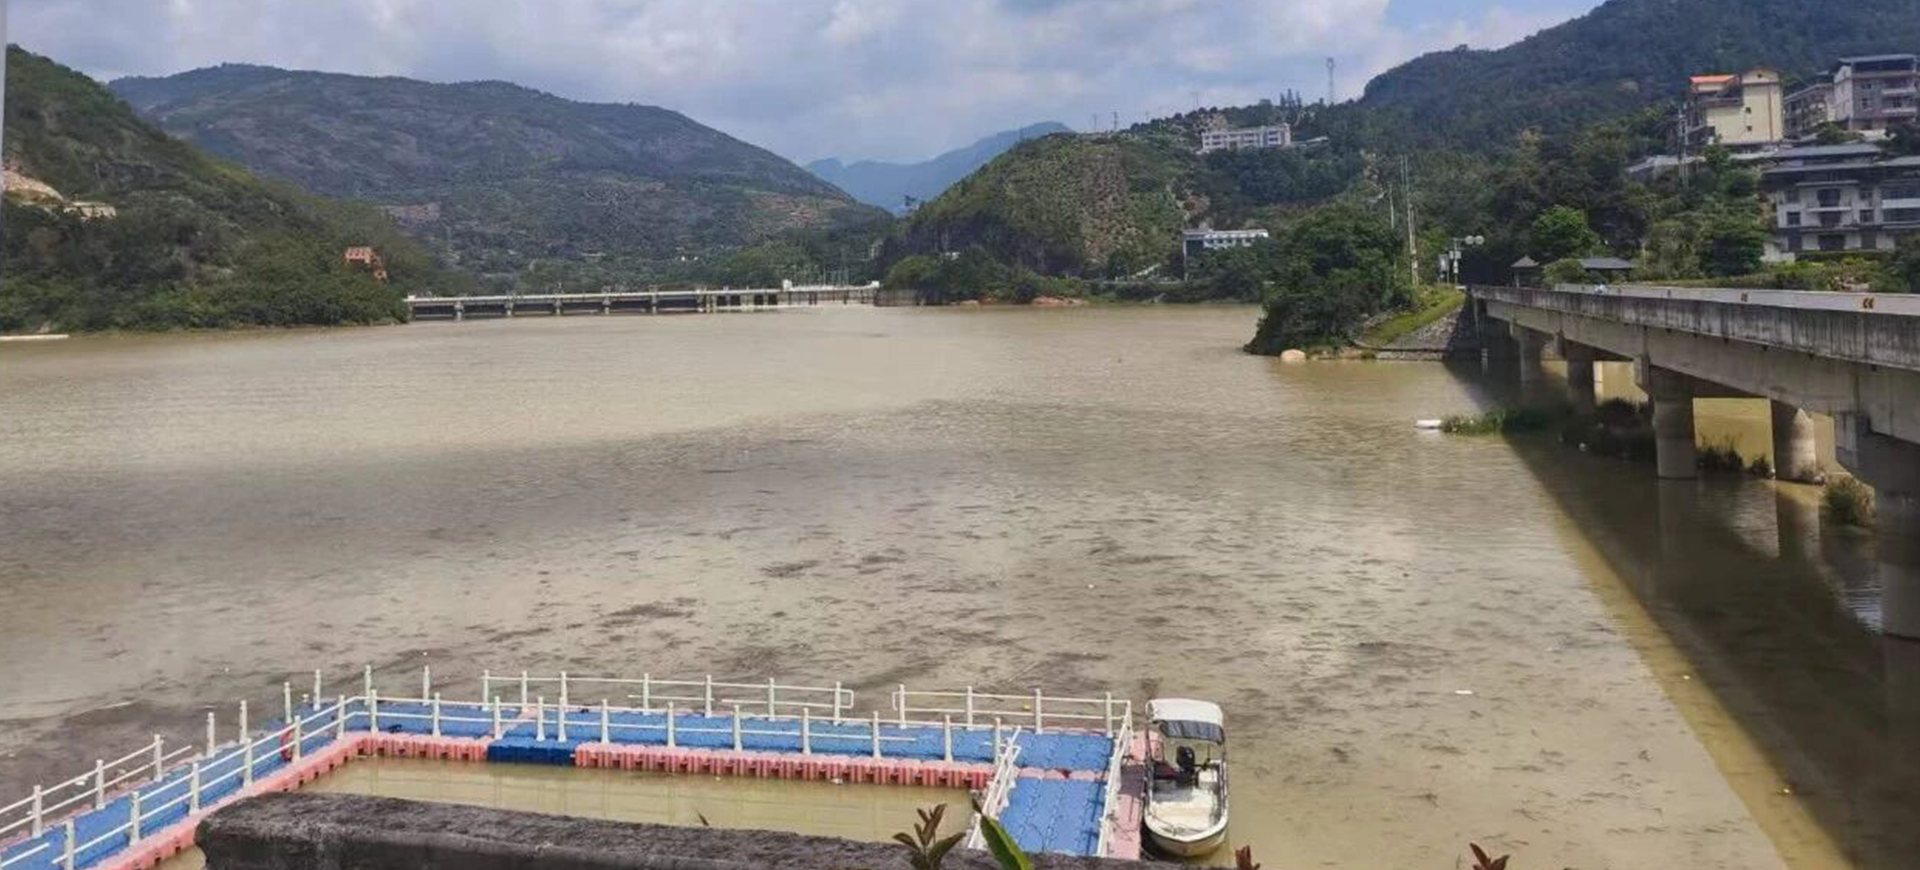
洪水过后,库区水下地形往往发生明显变化。泥沙淤积在哪里、淤了多少、库底冲淤如何分布,直接关系到水电站库区运维和后续清淤。
福州某水电站经历洪水后,为及时掌握库区水下地形及泥沙淤积变化,采用中海达 BSC 无人船小型化多波束测量系统开展库区测量。此次测量为洪水后库区淤积评估提供了直观、可靠的数据依据,也进一步提升了水电站库区精细化运维与管理效率。
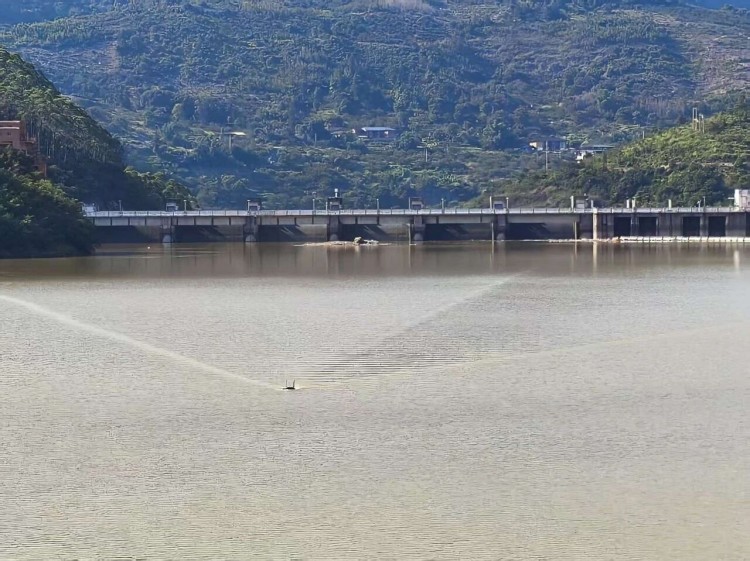
传统库区水下地形测量,通常依赖人工测深或船载设备。面对水库、水电站这类水域,传统方式往往面临几个现实问题:
库区水域复杂,船只布放和作业受限;
人工测深效率低,难以快速完成全覆盖;
人员水上作业存在安全风险;
洪水后水下地形变化快,常规手段难以及时反映;
淤积分布不清,后续清淤缺乏直观依据。
因此,如何在洪水后快速、安全、完整地摸清库区水下地形,成为库区运维管理的一项现实需求。
针对本次测量需求,采用中海达 BSC 无人船小型化多波束测量系统开展库区测量。系统以无人船为移动载体,搭载小型化多波束测深系统,按规划航线自主航行,连续获取高密度水深数据,并生成水下地形点云成果。
方案主要具备以下特点:
小型化设计
运输、布放灵活,适合水库、水电站等复杂水域快速作业。
无人化测量
按规划航线开展测深,减少人工水上作业,提高作业安全性与效率。
多波束全覆盖
连续获取高密度水深数据,更完整呈现库底起伏及局部冲淤变化。
数据实时可视
作业过程中可实时查看测深覆盖及水下地形变化。
三维成果直观
生成水下地形点云,为淤积分析、库区运维及后续清淤提供数据支撑。
设备到场后,完成无人船与多波束测深系统的安装调试,并根据库区水域条件、测量任务和现场环境,规划测深航线,设置相应作业参数。
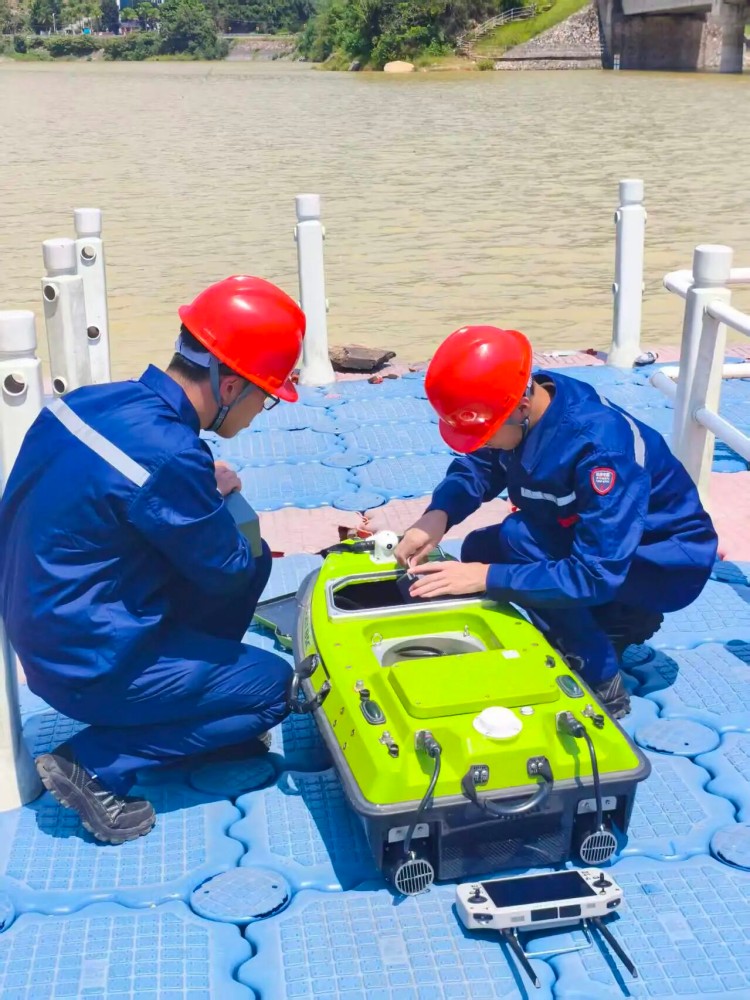
任务启动后,无人船按预设航线自主航行,多波束测深系统连续采集水下地形数据。作业过程中,可实时查看测深覆盖情况及水下地形变化,及时掌握测量进度和覆盖完整性。采集完成后,对数据进行处理,生成库区水下地形点云成果,用于后续淤积分析和库区运维参考。
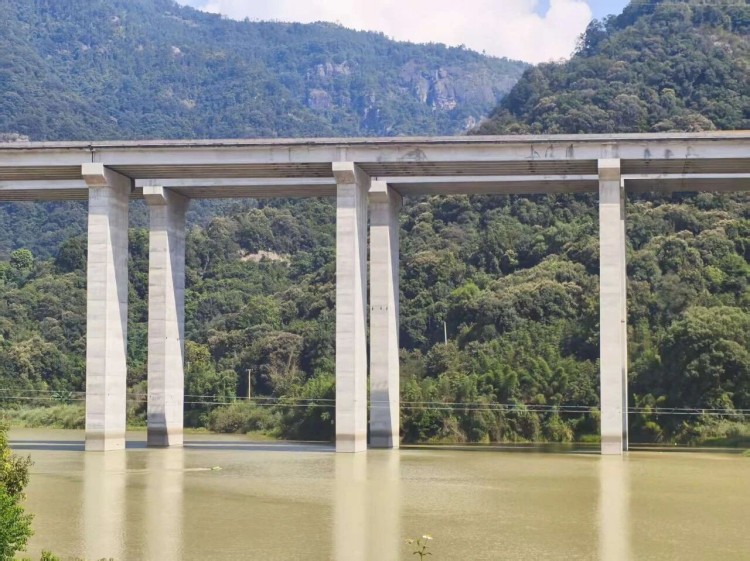
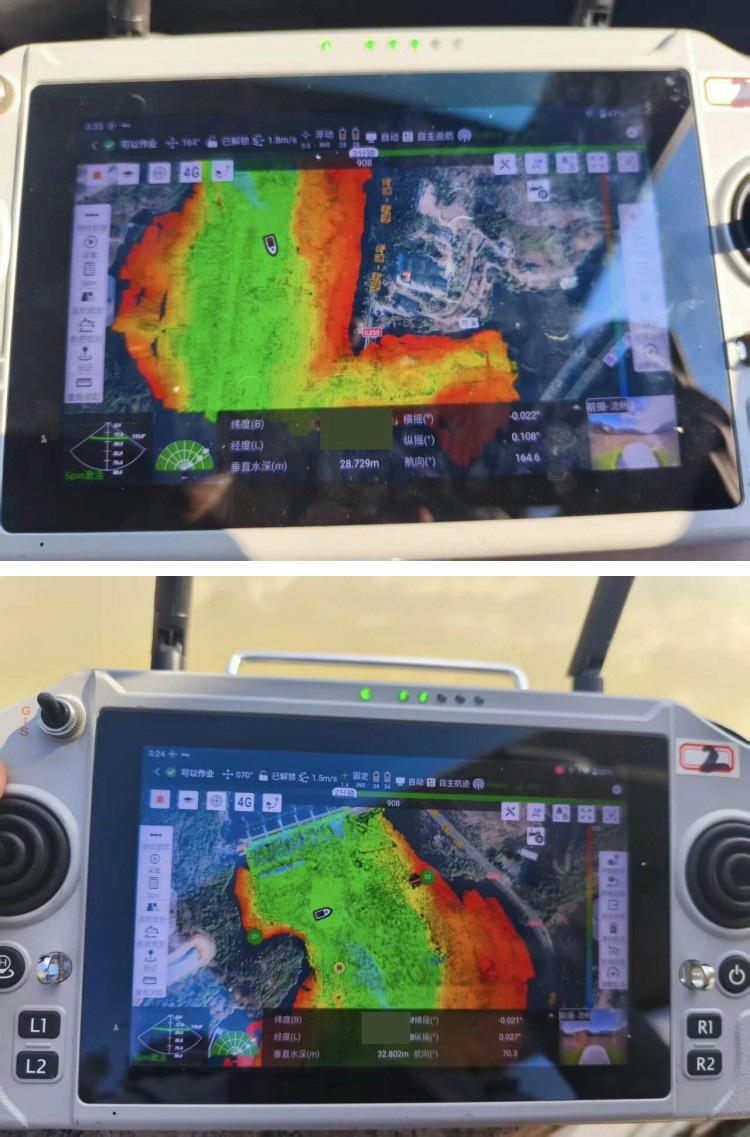
此次测量获取了库区高密度水深数据,并生成水下地形点云,能够较完整地呈现库底起伏及局部冲淤变化。
成果主要应用于:
-
淤积分析:掌握洪水后库区泥沙淤积分布和冲淤变化;
-
库区运维:为水电站库区日常管理和安全运行提供数据参考;
-
清淤设计:为后续清淤范围、清淤量估算和施工安排提供依据;
-
洪水后评估:为洪水后库区淤积评估提供直观、可靠的数据支撑。
此次测量为洪水后库区淤积评估提供了直观、可靠的数据依据,进一步提升了水电站库区精细化运维与管理效率。
从人工测深到无人船多波束,从离散数据到三维点云,库区水下地形测量正在变得更安全、更高效、更直观。
本次福州某水电站洪水后库区测量,验证了无人船小型化多波束系统在水库、水电站等复杂水域的适用性。相比传统方式,无人船可按规划航线自主作业,减少人工水上作业,提高测量安全性和效率;多波束全覆盖测量则能够更完整地反映库底起伏和局部冲淤变化,为淤积分析、库区运维和后续清淤提供数据支撑。
随着无人化、小型化测量装备的持续应用,水电站库区淤积评估、运维管理和清淤设计将获得更完整、更直观的数据依据,库区管理也将朝着更精细、更高效的方向持续提升。


 顶部