

某城市河道综合管理应用中海达无人船多载荷协同巡检
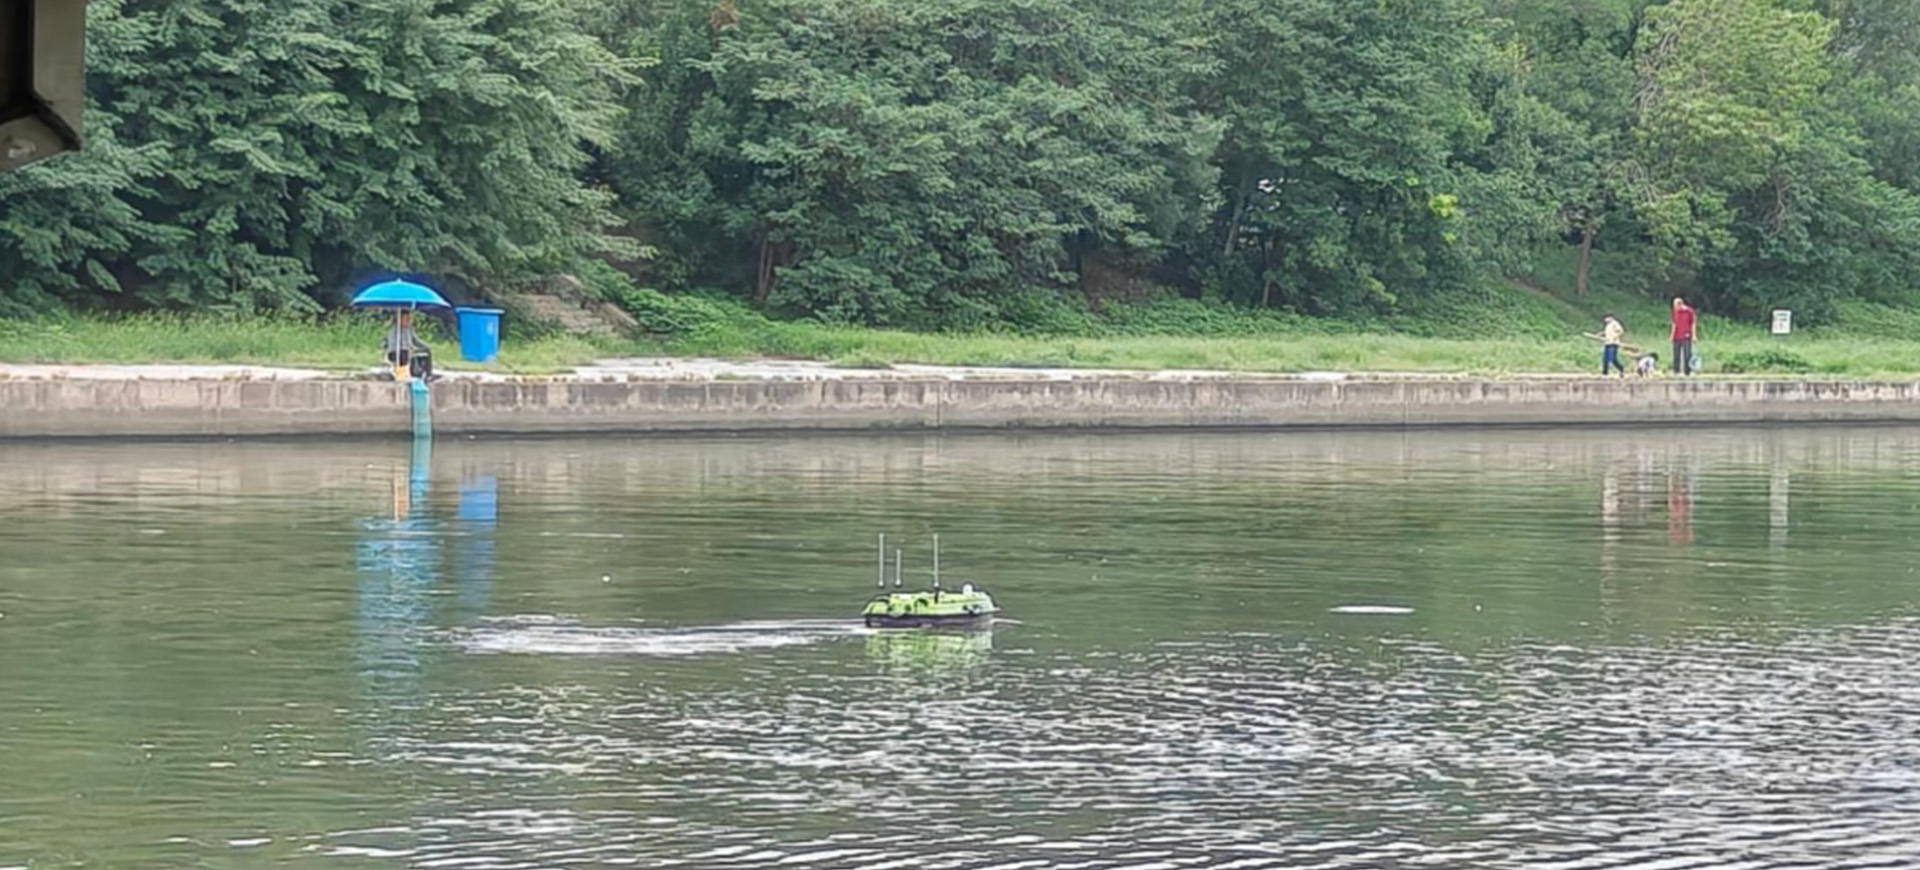
在城市河道的日常管理中,真正棘手的问题往往并不出现在水面上。
隐蔽排口究竟藏在哪里?水下是否埋有暗管?不同河段的水质有没有异常波动?河床是否出现淤积或局部冲刷?这些“看不见”的信息,恰恰直接关系到排口治理、河道运维以及后续工程的施工决策。
传统的河道巡检、水质采样和水下测量,通常由不同人员、不同设备分头开展,局限明显:人工巡检存在盲区,固定点位采样难以连续反映水质变化,传统船测在窄、浅、近岸水域又面临布放困难和安全限制。
针对某城市河道综合管理需求,项目采用中海达 BSC 小型化多功能水上测量平台,集成侧扫声呐、多波束测深系统和多参数水质分析设备,将河道巡检与排口排查、水质走航监测、水下地形勘测三类任务纳入一套无人化作业体系,重点破解“巡检难、取样慢、水下情况不清”等痛点。
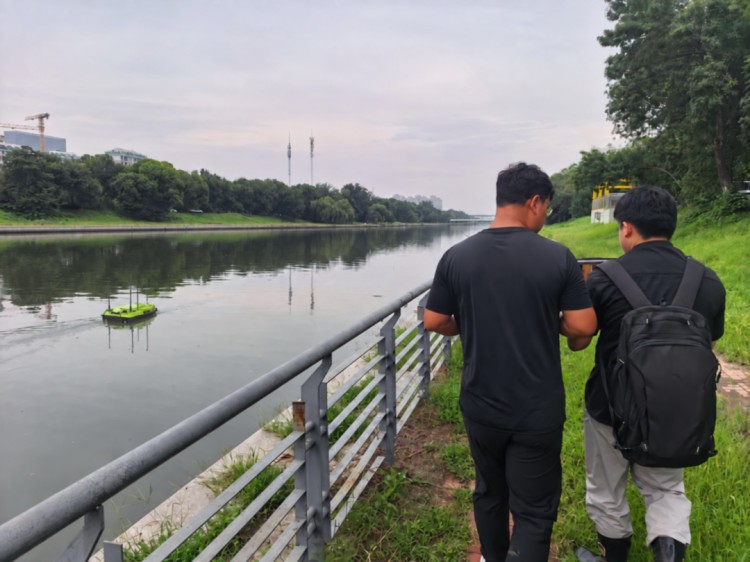
该城市河道巡查方案以中海达无人船作为移动载体,搭载侧扫声呐、8140S多波束测深系统和多参数水质分析仪。
侧扫声呐负责对岸线、水下排口、暗管及异常目标进行声学成像;
多波束测深仪通过条带式测量获取连续水深及高密度点云;
水质分析仪同步采集pH、溶解氧、电导率、浊度、水温等指标。
无人船则承担自主航行、高精度定位、自动避障和多载荷协同作业。

任务规划
设备到场后,完成无人船与各类传感器安装调试,并根据河道宽度、岸线、障碍物及任务需求,分别规划巡检、侧扫、多波束和水质走航路线,设置相应作业参数。
任务启动后,无人船可按预设航线自主航行、自动采集数据,针对不同任务灵活切换作业方式,大幅减少人工操控与现场干预。
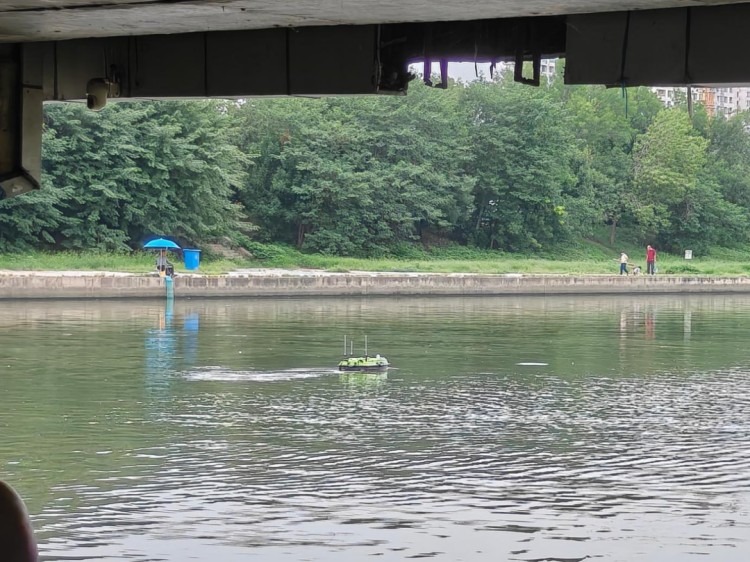
▲岸边勘察
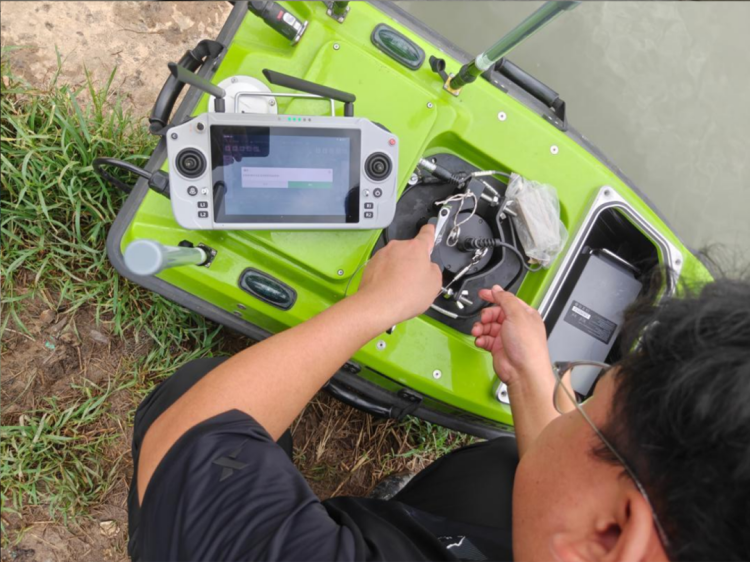
▲设备安装
1. 排口排查:约1公里河段,发现多类水下目标
在约1km河段的排口排查中,考虑到岸边人员活动等现场因素,无人船采用定速巡航方式,航速约0.8m/s,并与岸边保持约10m距离开展侧扫采集。
侧扫声呐持续向河床和岸坡获取声学影像,除了识别明显排水构筑物,还可通过目标形态、强回波、水下冲刷沟槽及泥沙扰动等特征,对隐藏于水下或岸墙附近的目标进行辅助判读。
此次巡测最终发现5处显性排口、3处隐蔽排口及1处疑似暗管。部分目标在声呐影像中可观察到明显管状结构,部分排口附近还能看到扇形冲刷及泥沙扰动特征,使传统“沿岸看排口”进一步延伸到“水下找排口”。


▲侧扫声呐水下影像拼接总图

▲侧扫数据点位与谷歌地球对比
2. 水质走航监测:数据每10秒更新一次
完成目标巡查的同时,无人船搭载水质设备开展走航监测。
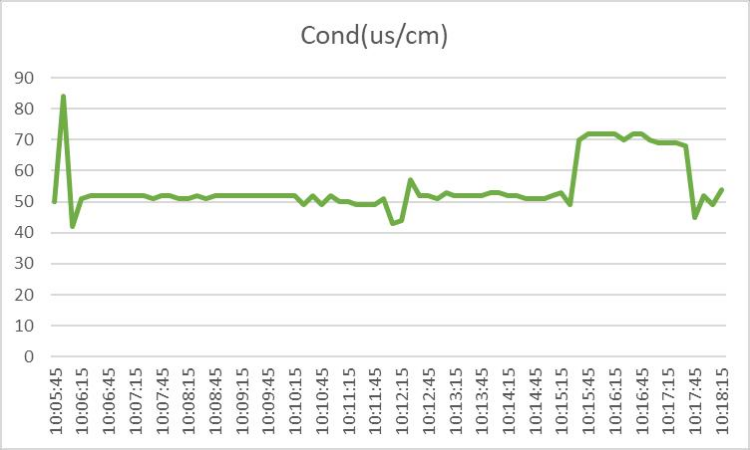
本次按照河道中心线进行采集,水质数据以10秒为间隔自动获取并实时回传岸基,同步记录水温、pH、溶解氧、电导率和浊度五项指标,采集完成后可导出数据进行后续分析。
相较固定点人工取样,走航方式能够将一个个离散监测点连接成连续的空间数据。后续还可以根据河道宽度和应用目的规划“之”字形航线,进一步提高重点区域覆盖密度。
现场采集过程中,五参数按照10秒频率同步更新,数据链路保持稳定,为后续建立水质趋势分析、异常区域筛查及阈值预警提供基础。
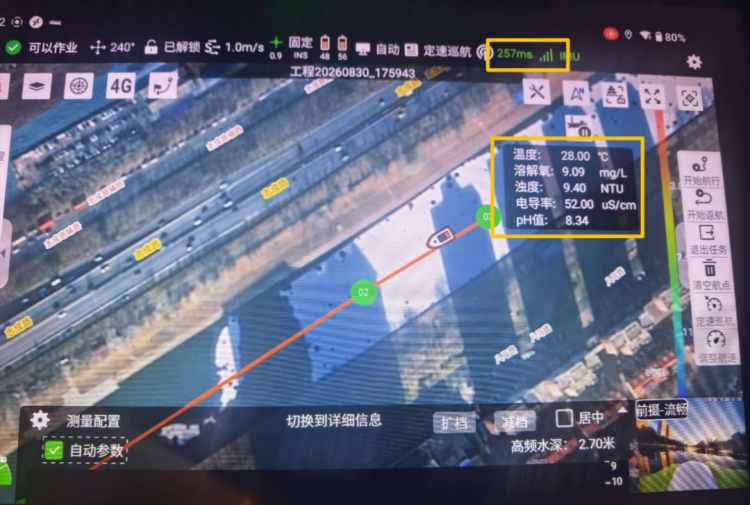
▲无人船走航同步采集水质五参数

▲温度监测数据

▲pH值监测数据
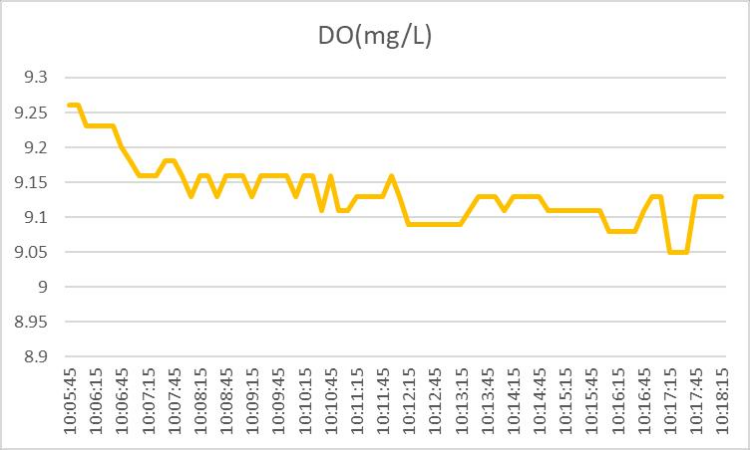
▲溶解氧监测数据
▲电导率监测数据

▲浊度监测数据
3. 水下地形勘测:从二维排查,到三维看清水下
对于仅靠水面无法判断的河床地形和排口周边结构,则由多波束继续完成“看清水下”。
系统沿河道主槽布设测线,采用条带式全覆盖方式进行测量,并保证相邻条带重叠度不低于10%,减少水下数据缺失。
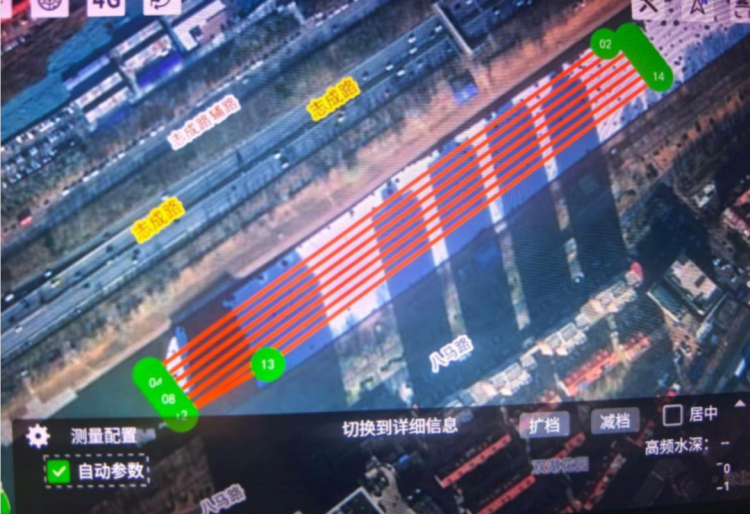
▲多波束作业范围
采集后的高密度点云不仅能够呈现河床整体起伏、近岸浅水区及局部淤积特征,还可以针对已发现的排口建立三维模型,进一步查看其形态、出露高度及与周围河床的空间关系,为排口复核、溯源分析和后续治理设计提供数据依据。
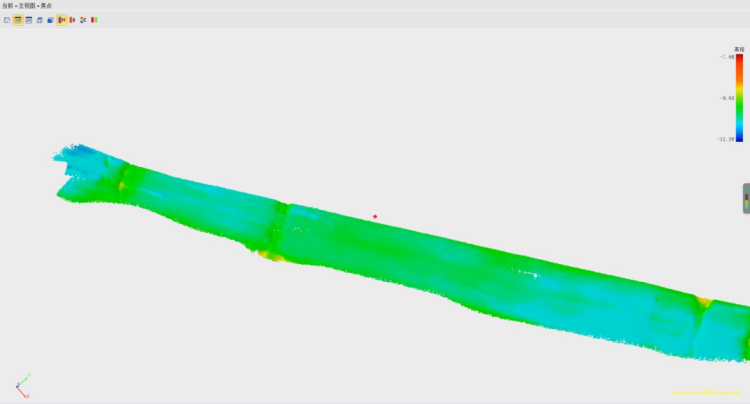
▲水下地形三维效果
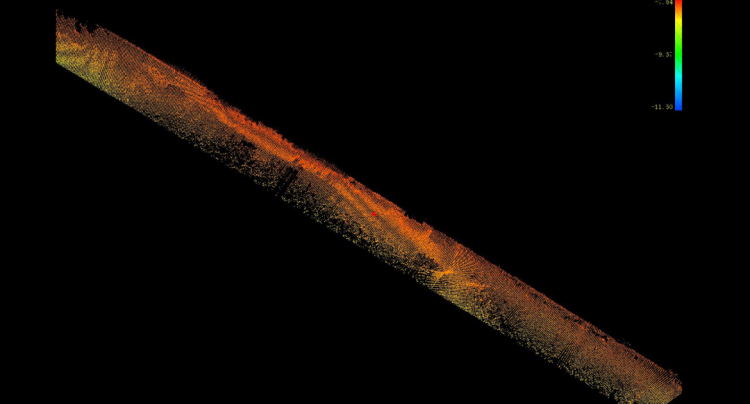
▲水下地形点云
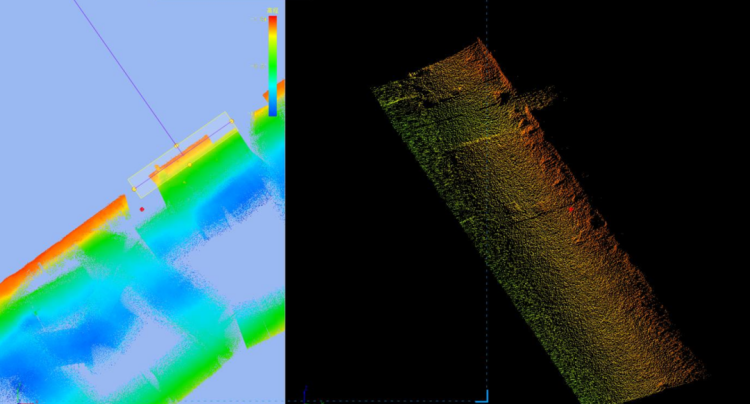
▲排口附近三维点云(一)
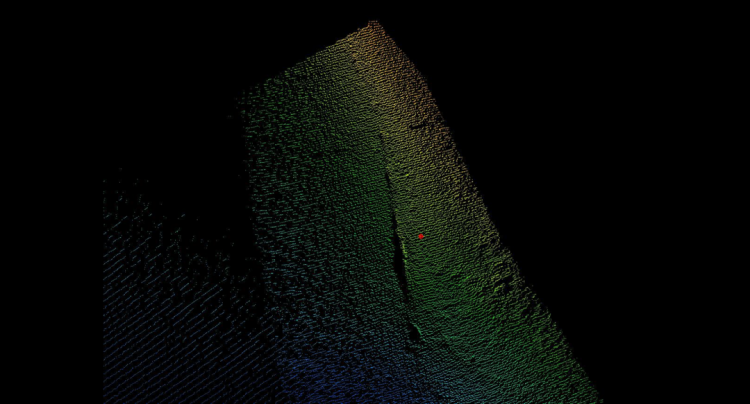
▲排口附近三维点云(二)
原本分散开展的河道巡检、水质监测和水下地形测量,通过无人船多载荷协同作业,被整合到同一套作业流程中,形成了从目标发现、位置确认、水质监测,到水下三维复核和成果建档的完整闭环。
此次现场应用验证了河道巡检、水质监测和水下勘测三类核心任务。相比传统分项作业,无人船可搭载多种设备协同完成数据采集,减少重复布设和人员水上作业,同时沉淀形成可查询、可追溯、可对比的数字化成果,为排口排查、水环境监测、河道运维及后续治理提供更完整的数据依据。
从“看水面”到“看水下”,从一次巡查到持续积累数据,无人船让河道管理更加高效,也让原本难以掌握的水下情况变得更加清晰、直观。


 顶部